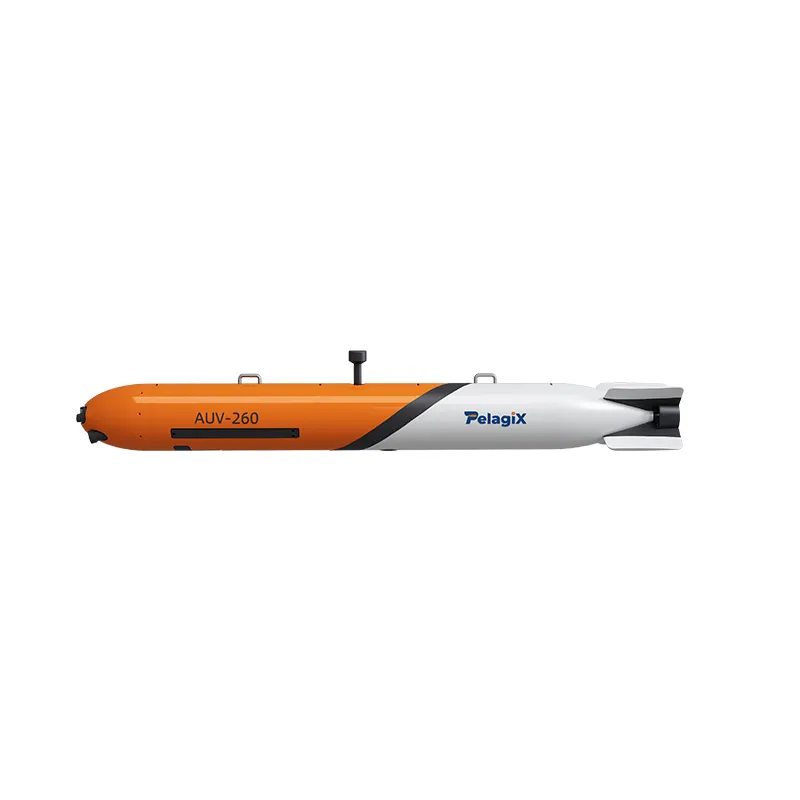
AUV-260 Piccolo AUV | Veicolo subacqueo autonomo ad immersione profonda per applicazioni marine
Informazioni sui prodotti
Marca:
PALEGIX
Modello:
AUV-260


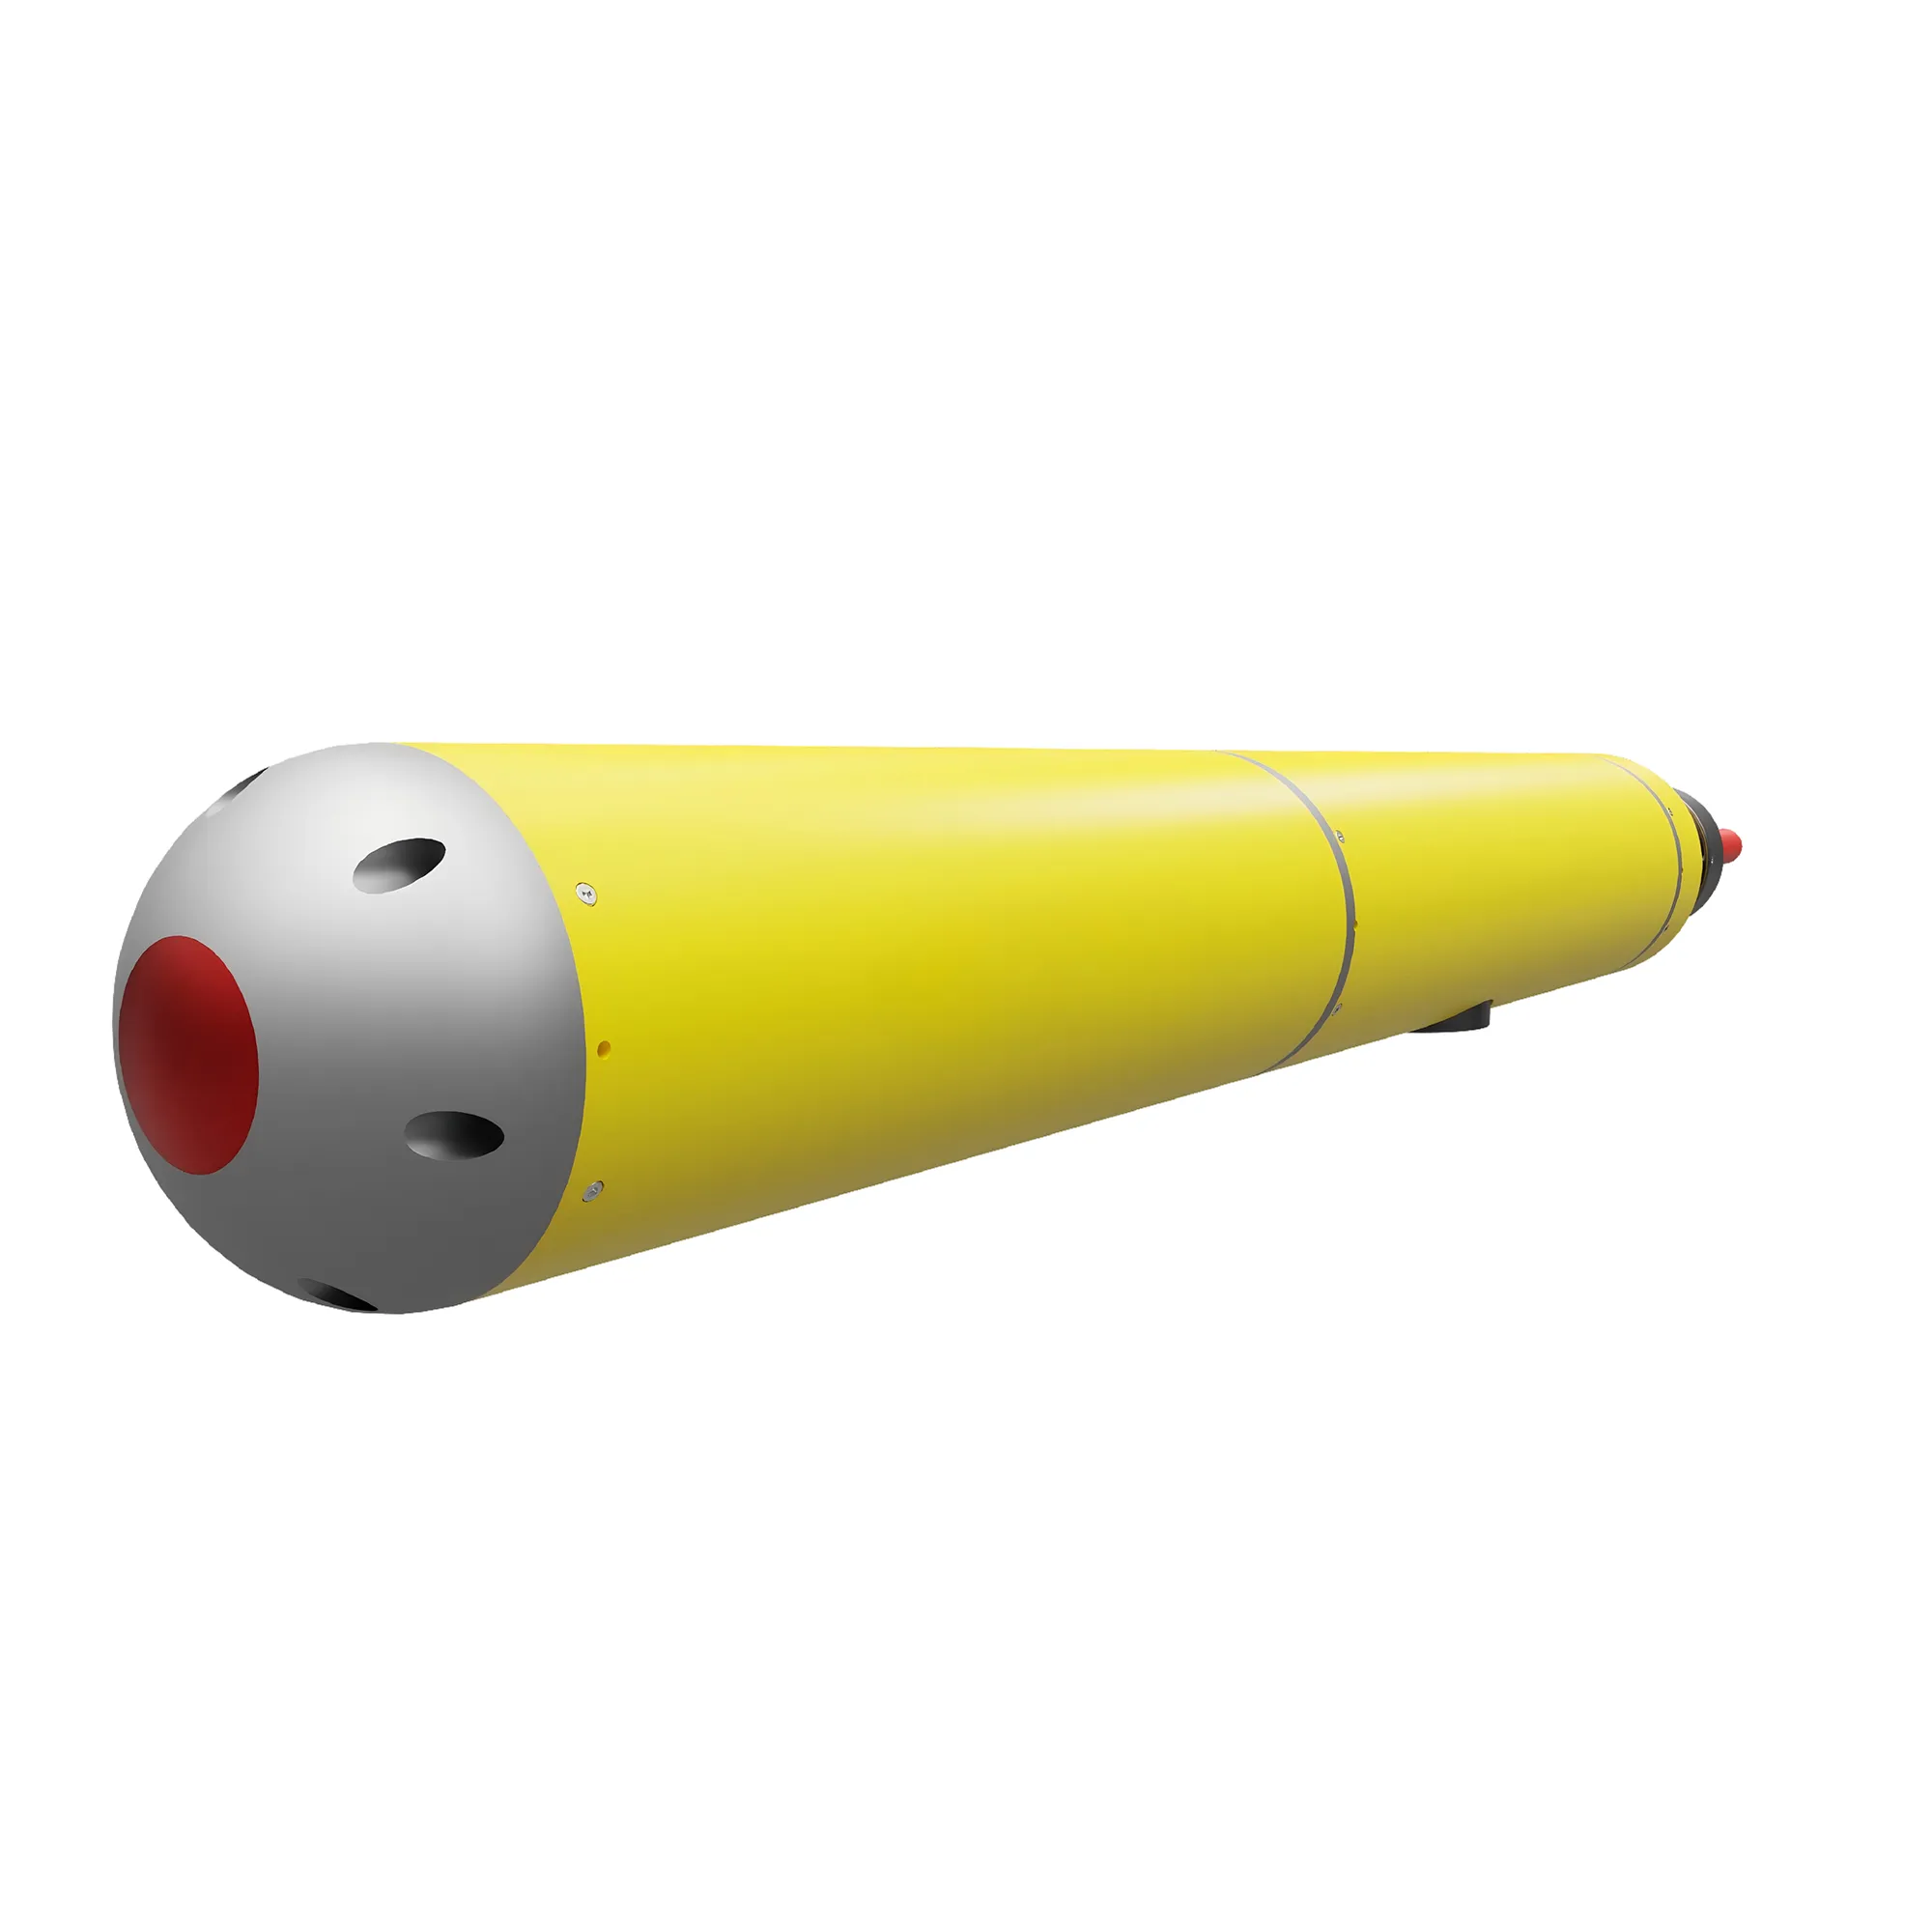
L'AUV-260 Small AUV è un veicolo subacqueo autonomo (AUV) professionale progettato per applicazioni di rilevamento marino in acque profonde, ispezione subacquea e ricerca oceanografica.
Dotato di un'architettura di controllo elettronico ottimizzata, di un sistema di navigazione avanzato e di una capacità di carico aumentata, l'AUV-260 offre una potente piattaforma subacquea per la raccolta di dati marini su larga scala e per operazioni subacquee complesse.
Con una profondità massima di operatività di 500 metri, l'AUV-260 è adatto a ricerche scientifiche, ispezioni di ingegneria offshore, monitoraggio dell'ambiente marino e applicazioni di cartografia subacquea.
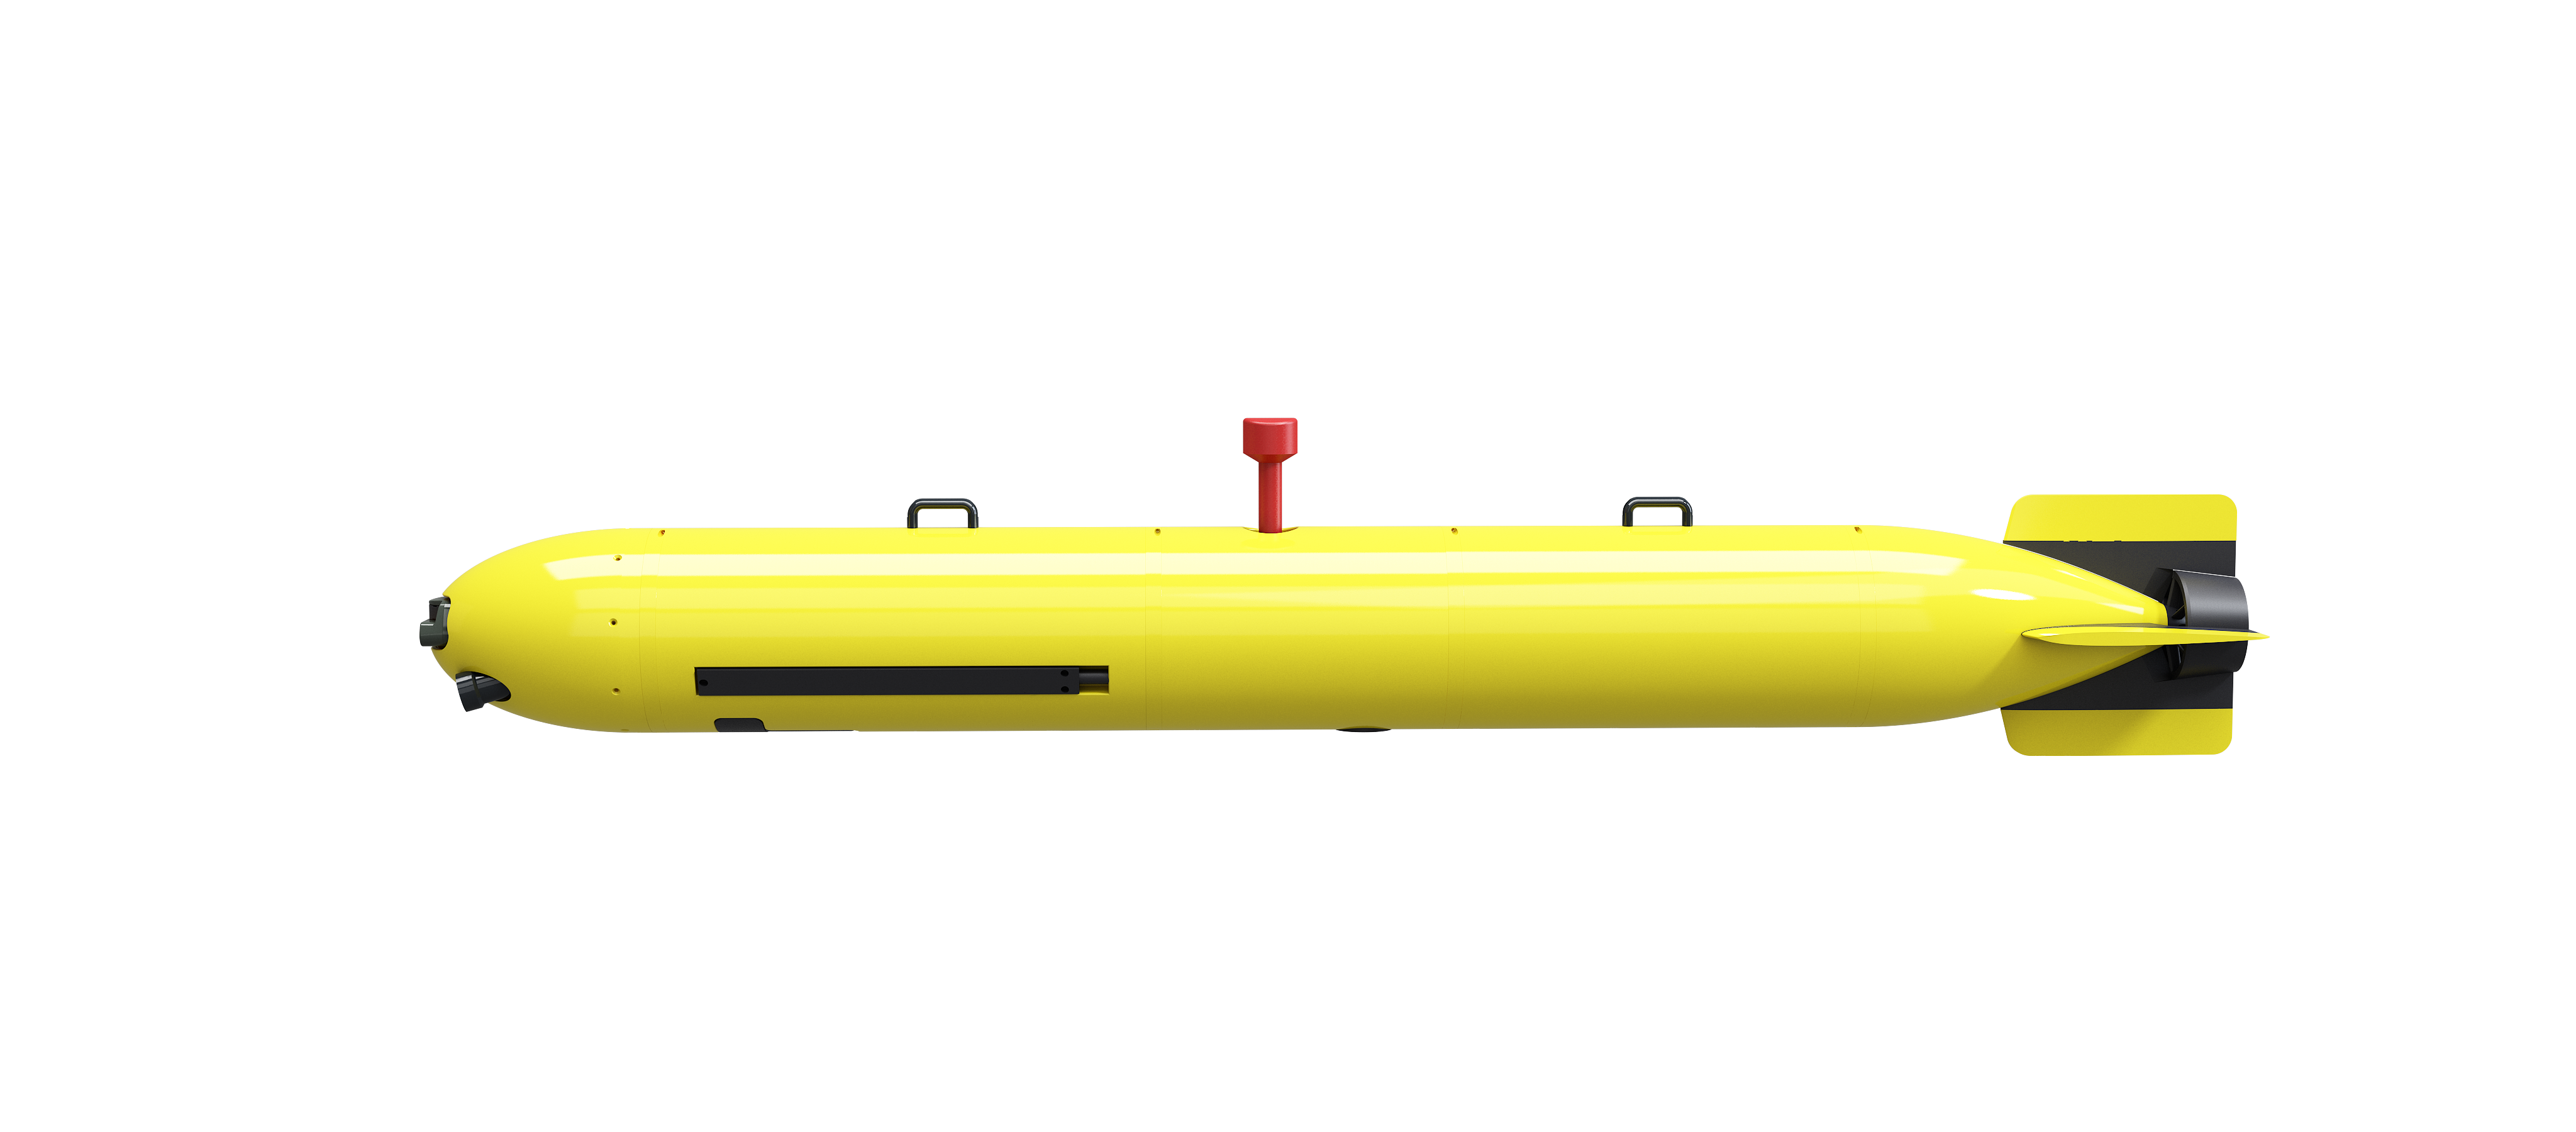
Parametri del Prodotto
| Parametro | Specifiche |
| Tipo di Veicolo | Veicolo Subacqueo Autonomo (AUV) |
| Dimensione Fisica | Φ260mm × 2.5m |
| Peso | 100kg (Standard) |
| Capacità di Carico | 20kg |
| Profondità Massima di Operatività | 500m |
| Gamma di Velocità | 1–6 nodi |
| Autonomia | 12h (3 nodi) |
| Sistema di Propulsione | Propulsione a elica + controllo con timoni trasversali |
| Sistema di Navigazione | Navigazione integrata INS + DVL + GNSS + USBL |
| Precisione di Navigazione | Migliore del 0,3% / 0,5% / 1% del range (personalizzabile) |
| Comunicazione | UHF, WiFi, 4G, AIS, Satellite (opzionale), Comunicazione acustica (opzionale) |
| Sistema di Controllo | Sistema di controllo software intelligente con HMI visivo |
| Modalità di Movimento | Navigazione autonoma, tracciamento, evitamento di ostacoli, controllo remoto |
| Interfaccia di Carico | Espansione modulare dei sensori |
Prodotti consigliati
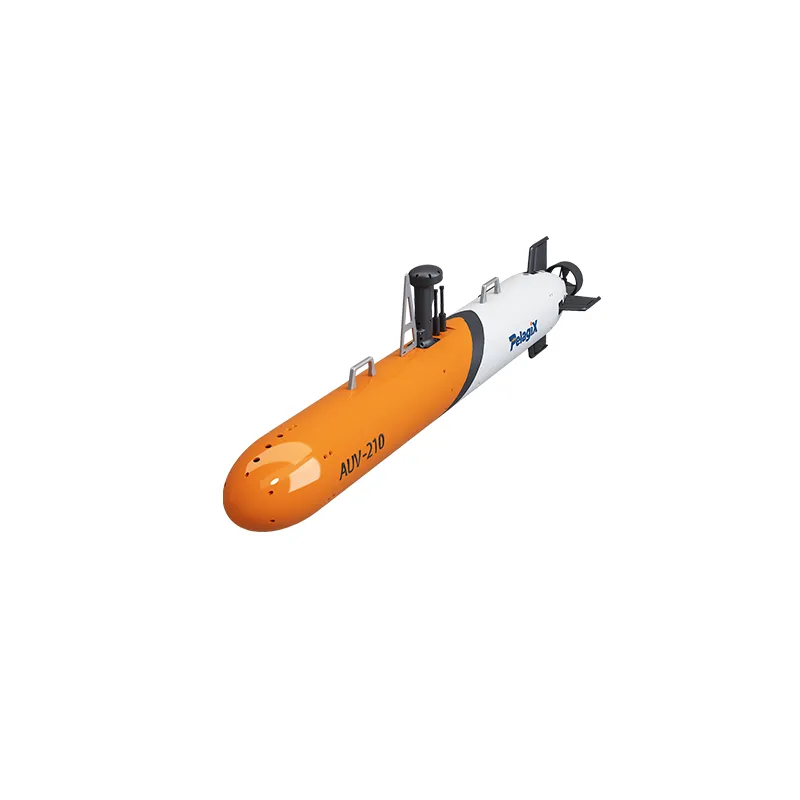
AUV-210 Small AUV | Veicolo Subacqueo Autonomo Compatto per Indagini Marine
AUV-210 Small AUV è un veicolo subacqueo autonomo compatto con navigazione precisa, integrazione modulare di carichi utili e prestazioni affidabili per applicazioni di rilevamento marino, ispezione e ricerca.
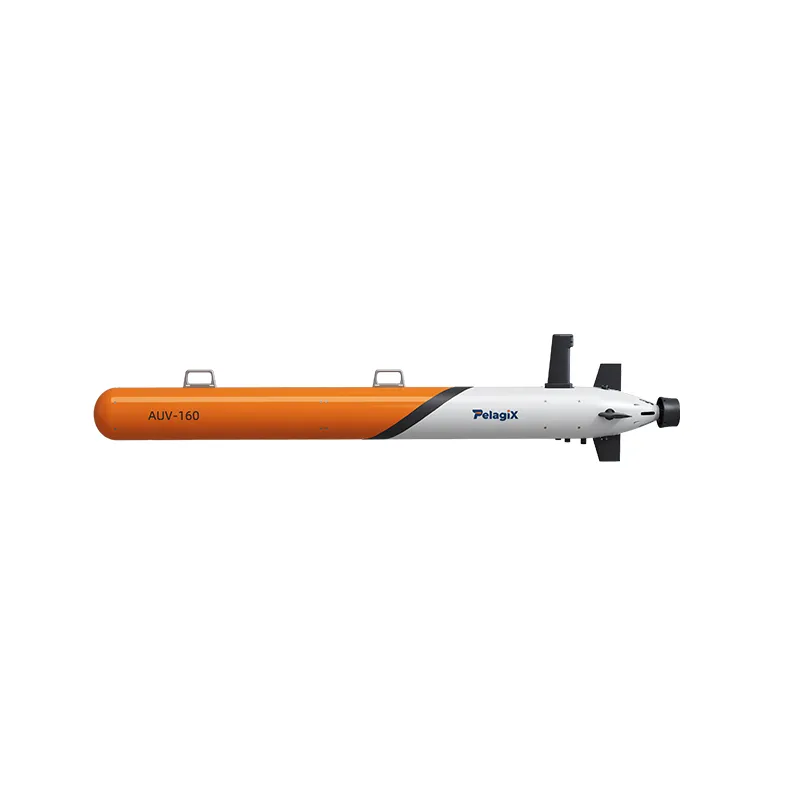
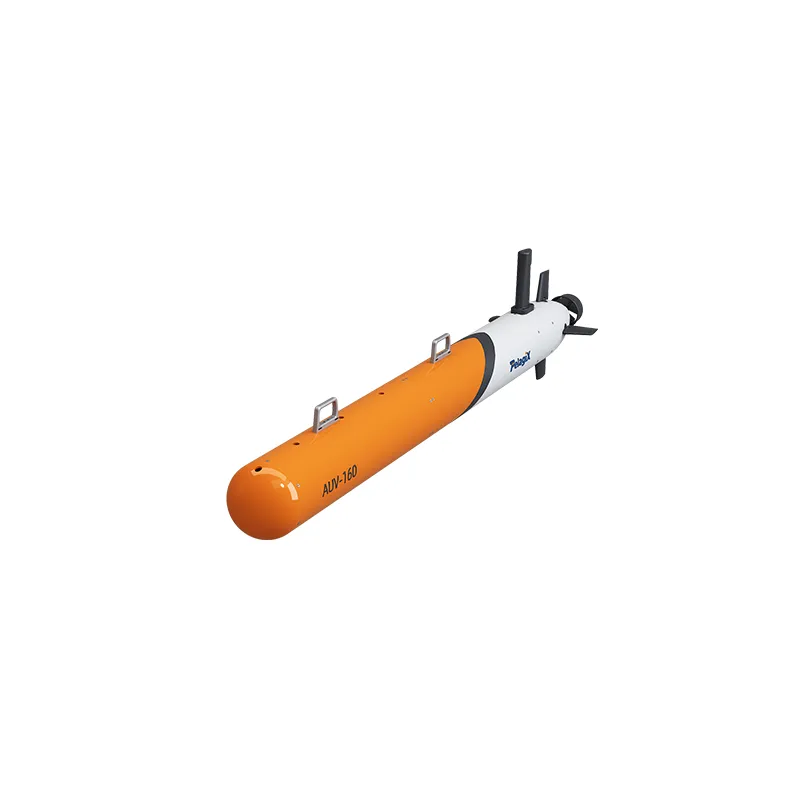
AUV-160 Micro AUV | Veicolo subacqueo autonomo intelligente per applicazioni marine
L'AUV-160 Micro AUV è un veicolo subacqueo autonomo intelligente con design modulare, navigazione avanzata e integrazione flessibile di carichi utili per applicazioni di rilevamento marino, monitoraggio oceanico, cartografia e ricerca.
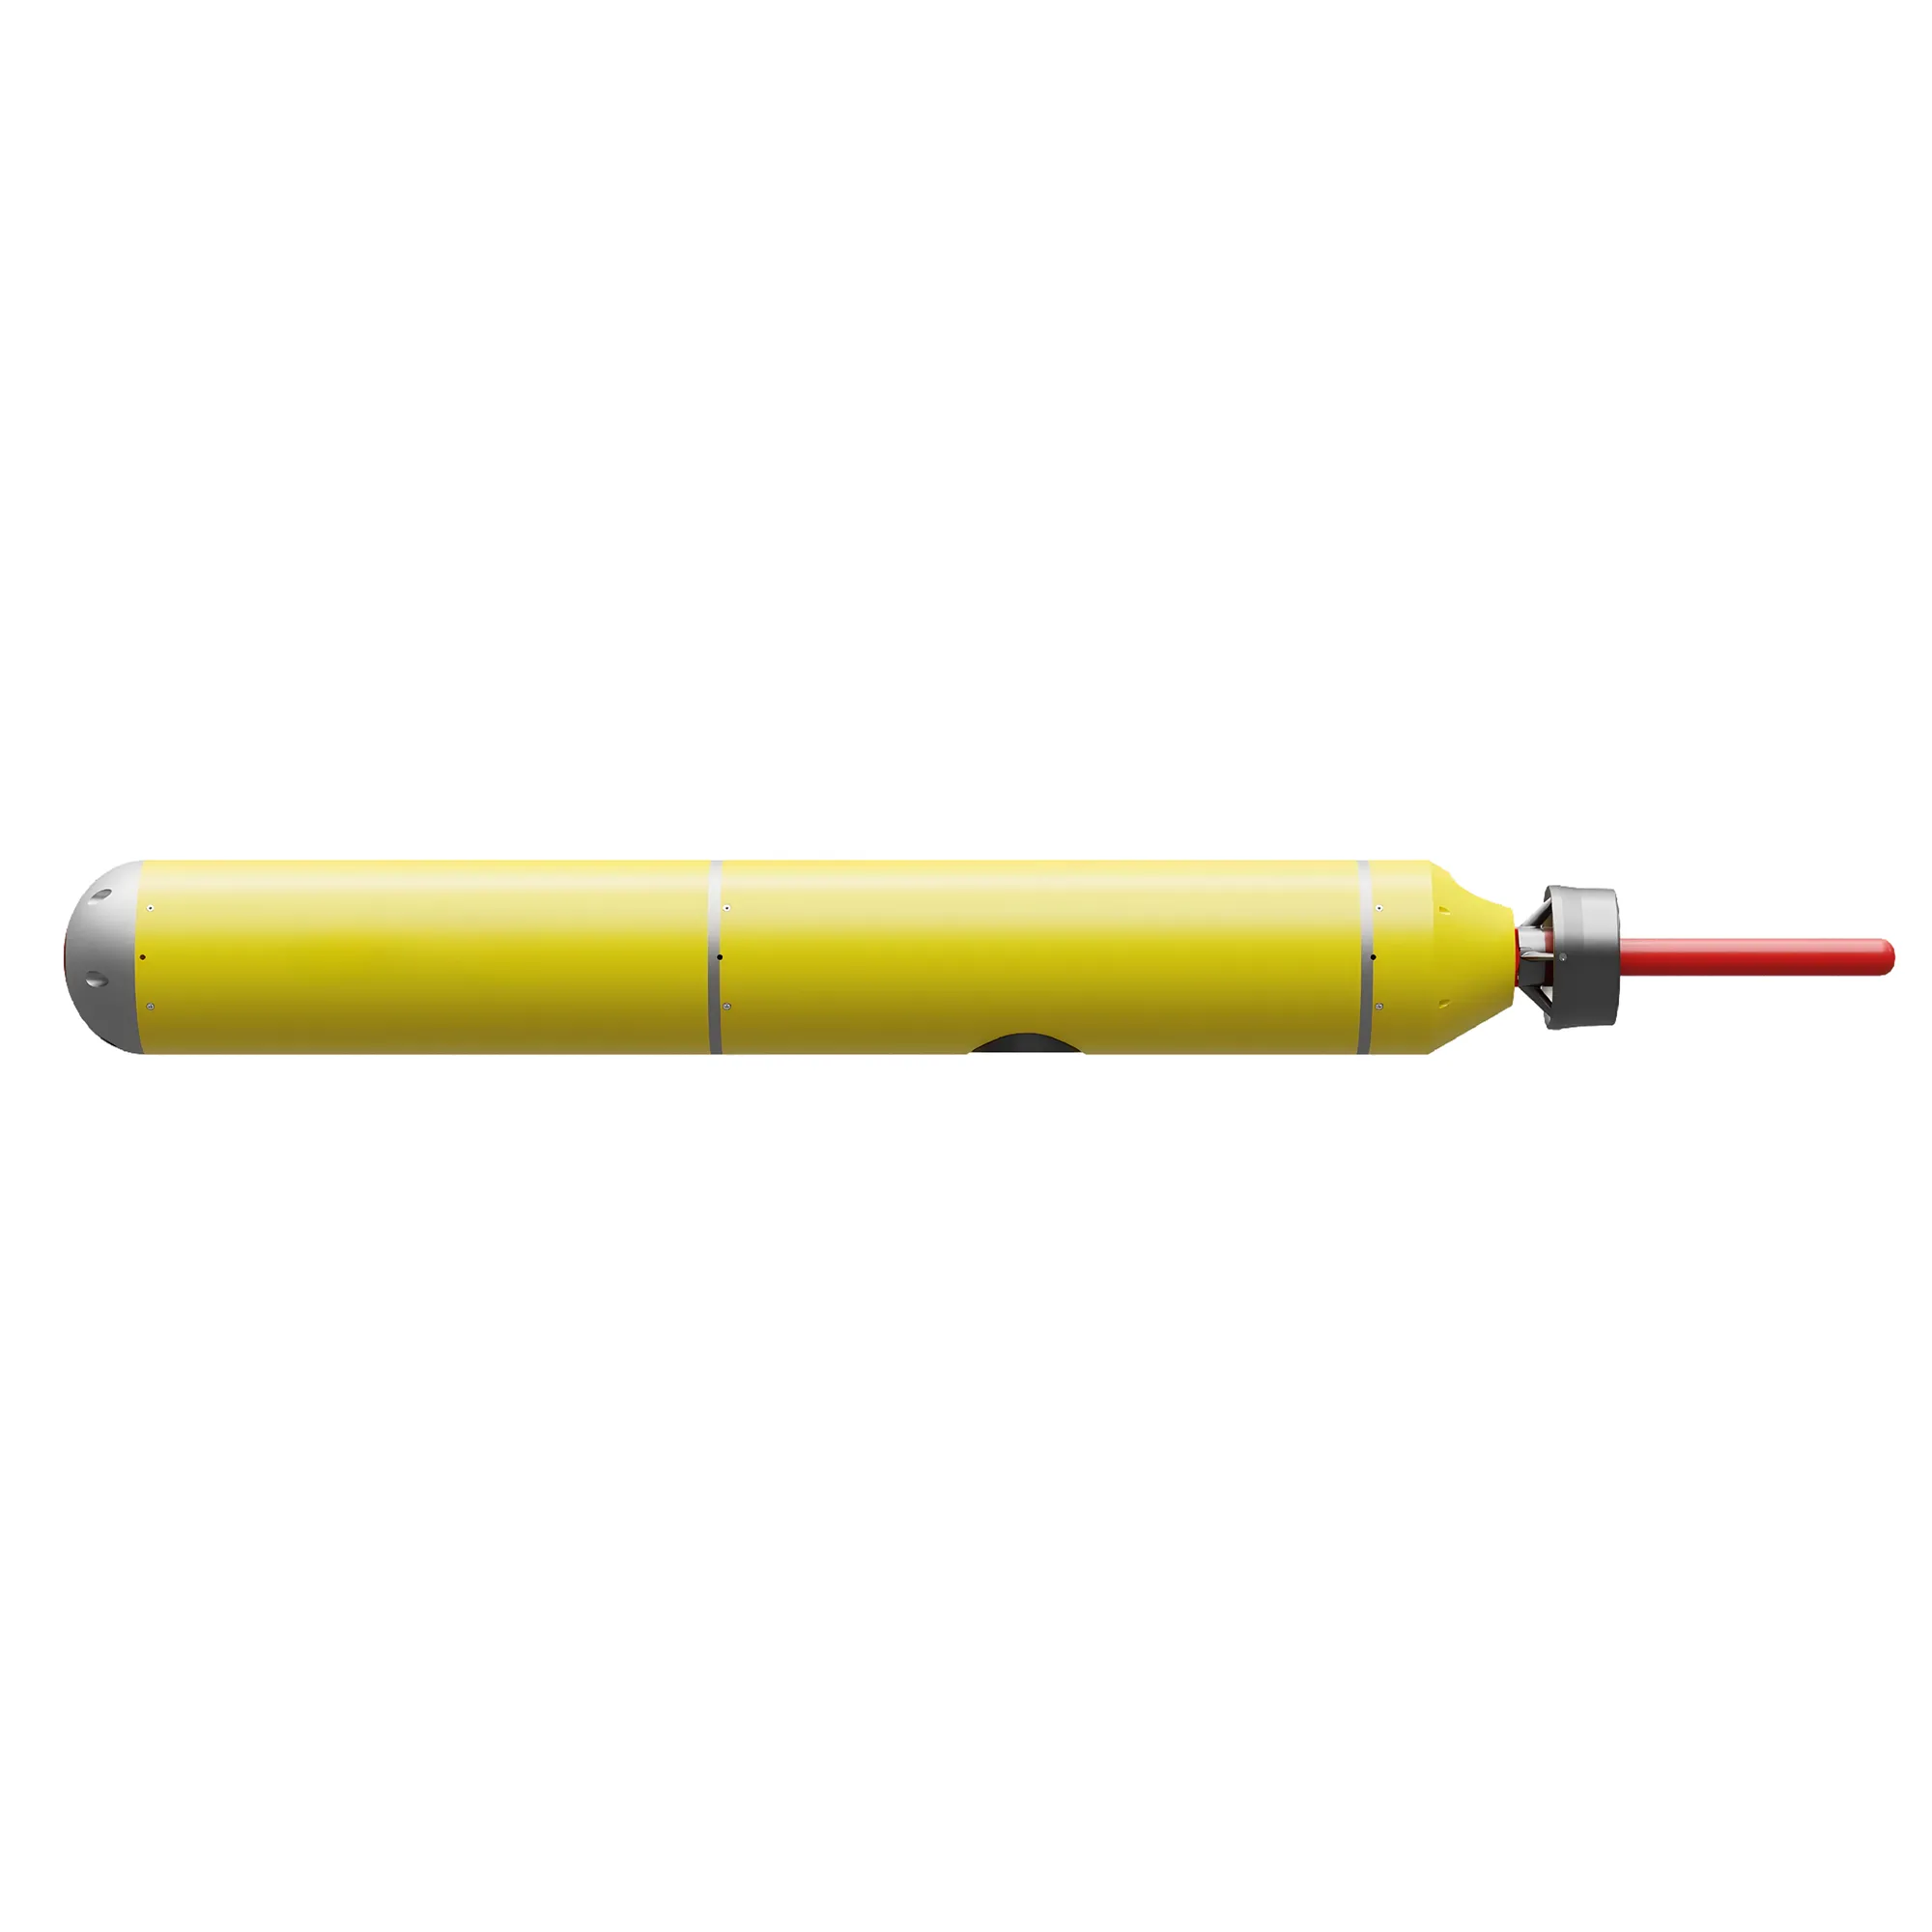
AUV-150 Micro AUV | Veicolo subacqueo autonomo per indagine e esplorazione marina
L'AUV-150 Micro AUV è un veicolo subacqueo autonomo dotato di navigazione inerziale, design modulare e prestazioni affidabili per applicazioni di rilevamento marino, cartografia e ricerche oceanografiche.


